EdgeSentinel VisionOps: Jetson Nano 엣지 비전을 위한 MCP 서버
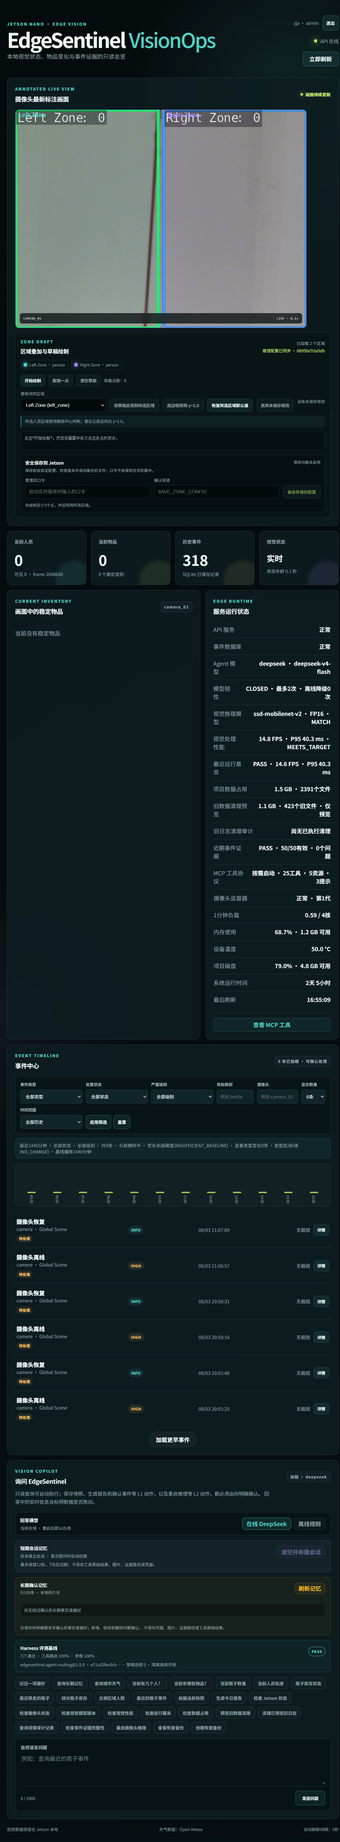
edgesentinel-visionops, Zja0011에 의해 개발된, MCP 서버 및 비전 에이전트 하네스는 NVIDIA Jetson Nano에서 엣지 AI에 시각적 인식을 제공합니다. 이 앱은 라이브 카메라 피드와 로컬 텍스트 감지를 Model Context Protocol 엔드포인트에 연결하여 에이전트가 비전 출력을 쿼리하고 장치 내 추론을 실행할 수 있게 합니다. 이 앱은 운영 안전 장치 및 로깅과 함께 로컬 추론 모드를 번들로 제공합니다. 에이전트 기반 IoT 및 보안 시스템을 구축하는 개발자와 연구자들은 제약된 하드웨어를 위한 배포 가능한 엣지 비전 구성 요소를 얻습니다.
실제로 어떤 작업에 사용할 수 있습니까?
이 도구는 카메라 스트림을 에이전트를 위한 실행 가능한 신호로 변환하는 인프라 구성 요소로 의도되었습니다. 일반적인 작업에는 자동화된 장면 분석, 표지판 또는 레이블을 위한 텍스트 로컬라이제이션, 사건 워크플로우를 위한 타임스탬프가 있는 증거 캡처가 포함됩니다. 실용적인 결과는 에이전트가 접근할 수 있는 비전 데이터와 기록된 이벤트 추적입니다. 팀은 이러한 출력을 에이전트 의사 결정 루프 또는 사건 검토 시스템에 MCP 엔드포인트를 통해 연결할 수 있습니다.
- 에이전트를 위한 장면 분석
- 텍스트 로컬라이제이션 및 OCR 입력
- 감사를 위한 이벤트 증거 캡처
수동으로 수행하는 것과 비교할 때 출력의 정확도는 얼마나 됩니까?
정확도는 모델 선택 및 소스 영상 품질에 따라 달라지며, 앱은 온라인 및 오프라인 DeepSeek 모델을 지원합니다. 개발자는 장치를 위한 처리 파이프라인을 최적화했으며, 이는 모델 크기와 계산 한계가 충실도와 지연에 영향을 미친다는 것을 의미합니다. 안전이 중요한 용도에서는 탐지 및 로컬라이즈된 텍스트에 대한 인간 검증을 계획해야 하며, 장치 내 추론은 엣지 유효성을 위해 일부 모델 복잡성을 희생합니다.
성능에 영향을 미치는 입력 및 배포 요구 사항은 무엇입니까?
배포는 Python 기반 환경과 MCP를 구현하는 클라이언트를 예상하므로 통합은 독점 SDK를 가져오는 것이 아니라 프로토콜 수준에서 발생합니다. 카메라 스트림 또는 비디오 피드는 주요 입력입니다. 온라인 모델 모드와 오프라인 모델 모드를 선택하면 네트워크 의존성이 변경됩니다. 이 앱은 또한 장기 현장 배포 및 사건 후 감사를 지원하기 위해 안전한 복구 및 이벤트 증거 메커니즘을 제공합니다.
유용한 결과를 얻기 위해 기술 지식이 필요합니까?
대상 청중은 개발자, 연구원 및 엔지니어입니다. 이 도구는 MCP, Python 및 임베디드 장치 설정에 대한 친숙함을 가정합니다. 통합은 에이전트 클라이언트를 MCP 엔드포인트에 인터페이스하고 실제 영상에 대해 모델 선택을 조정해야 합니다. 이 도구는 즉시 사용할 수 있는 소비자 제품이 아니라 배포 가능한 빌딩 블록으로 기능하므로 팀은 테스트 및 검증을 위한 개발자 시간을 예산에 포함해야 합니다.
엣지 통합에 익숙한 개발자 팀에 적합
이 앱은 임베디드 스택과 에이전트 오케스트레이션을 관리하고 실습 배포 및 출력 검증을 계획하는 팀에 적합합니다. MCP 클라이언트를 연결하고 카메라 조건에 맞게 추론을 조정하는 통합 작업을 기대하세요. 임베디드 또는 프로토콜 경험이 없는 그룹의 경우, 패키지화된 턴키 솔루션이 보다 실용적인 시작점이 될 것입니다.